Автор:
Проект направлен на разработку роя автономных подводных дронов для мониторинга состояния водной среды, с интегрированной системой автоматизации и цифровизации экологических исследований. Актуальность проекта обусловлена критическим состоянием водоемов и необходимостью масштабируемых, высокоэффективных решений для изучения и охраны/ Мирового океана. Ключевой технологической проблемой, решаемой в проекте, является неэффективность традиционных методов подводной связи на основе радиоволн. В качестве решения предлагается применение ультразвукового канала связи. В процессе работы разработаны и успешно испытаны соответствующие приёмопередатчики. Координация роя будет осуществляться на принципах роевого интеллекта. Ключевым элементом цифровизации является внедрение цифрового двойника, позволяющего моделировать миссии и прогнозировать состояние аппаратов.
Введение: В условиях нарастающего антропогенного воздействия на водные экосистемы традиционные методы экологического мониторинга демонстрируют свою ограниченную эффективность.
Актуальность проекта обусловлена глобальным экологическим кризисом водных экосистем и технологическим отставанием в области подводных исследований. Существующие системы связи подводных аппаратов, основанные на радиоволнах, имеют принципиальное ограничение дальности действия (до 26 м), что делает масштабный экологический мониторинг невозможным. Предлагаемое решение с ультразвуковой связью позволяет увеличить дальность передачи данных до 200 м, а интеграция с роевыми алгоритмами и цифровым двойником создаёт основу для создания принципиально новой системы автоматизированного мониторинга. [1]
Цель проекта — создание комплексной системы экологического мониторинга на основе роя автономных подводных дронов, оснащённых ультразвуковой системой связи и цифровым двойником для автоматизации исследований.
Для достижения поставленной цели в проекте решаются следующие задачи:
- Анализ существующих технологий подводной связи и выявление их ограничений.
- Разработка и оптимизация алгоритма ультразвуковой передачи данных.
- Проектирование аппаратной части системы, включающее:
- Разработку схем приёмопередатчика на платформах Tinkercad и EasyEDA
- Проектирование печатных плат и их изготовление на фрезерном ЧПУ станке
- Создание 3D-модели и корпуса дрона в SolidWorks, Blender
4. Разработка программного обеспечения для реализации роевого взаимодействия дронов.
5. Создание цифрового двойника подводного аппарата для моделирования миссий на движке Godot.
6. Проведение комплексных испытаний прототипа для валидации концепции.
Ультразвуковые сигналы менее подвержены поглощению в воде и способны передавать данные на большие расстояния без значительных потерь. Использование систем роевого интеллекта позволяет более эффективно собирать и передавать информацию по сравнению с одиночными устройствами. Особенностью устройства «Сардинок» является экономическая эффективность, обусловленная конструкцией корпуса и внутренним строением, выгодно отличающая его от других гидроакустических приборов. [2]
Морские роботизированные платформы широко применяются для научной разведки, осмотра подводных объектов, экологического мониторинга и обслуживания инженерной инфраструктуры. [3] Рост автономности этих систем способствует снижению затрат, ускорению выполнения миссий и минимизации участия человека в опасных условиях. Однако ключевым фактором автономности остаётся способность робота к точному восприятию окружающей среды и ориентации в условиях ограниченной видимости, переменных течений и отсутствия GPS.
Практическая реализация функций автономности связана с рядом трудностей: сбор данных в реальных условиях требует дорогостоящего оборудования, сложной логистики и сталкивается с непредсказуемыми природными факторами. Полевые испытания могут быть затратными и небезопасными, что подчёркивает актуальность разработки цифровых двойников и симуляторов. Они позволяют моделировать поведение роботов в виртуальной, полностью управляемой среде.
Был создан цифровой двойник подводного аппарата, включающий визуальную 3D-модель, имитацию движения и интеграцию с реальными измерениями, собранными с метеостанции на базе платформы Arduino. Проект реализован на игровом движке Godot версии 4.4.1, что обеспечило интерактивность и визуальную наглядность при сохранении доступности и гибкости разработки.
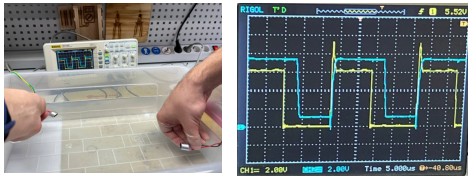
Для проверки работы ультразвуковых датчиков был проведён эксперимент: датчики подключили к осциллографу и погрузили в воду. Осциллограф формирует амплитудный график электрических колебаний и измеряет электрическое напряжение, отображая данные в системе координат в виде осциллограммы. [4] Результаты эксперимента представлены на рисунке 1.
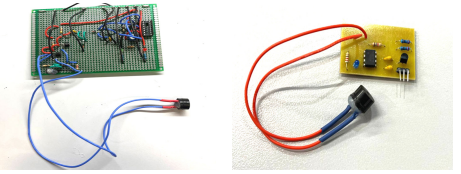
В результате реализации проекта создан функционирующий прототип роя подводных аппаратов «САРДИНКИ», включающий: Аппаратную платформу с ультразвуковой системой связи, программный комплекс роевого взаимодействия дронов, цифрового двойника для моделирования миссий, единую IoT-платформу для интеграции всех компонентов. Система демонстрирует потенциал для автоматизации экологического мониторинга с повышением эффективности на 40-50% по сравнению с традиционными методами.
Области практического применения системы включают: мониторинг загрязнения воды с ранним выявлением промышленных выбросов и нефтепродуктов (экономия 60-70% на оборудовании); прогнозирование вредоносного цветения водорослей за 2-3 недели (предотвращение убытков свыше 500 млн руб. ежегодно); автоматизированную оценку рыбных ресурсов с точностью ±5% (оптимизация рыбного хозяйства на 40-50%); обнаружение аварийных ситуаций с выявлением утечек углеводородов на 90% раньше (снижение экологического ущерба на 80%).
Данное решения обеспечивают комплексный подход к цифровизации экологического мониторинга с значительным экономическим эффектом, представляют собой значительный шаг в развитии отечественной подводной робототехники.
Литература:
- Виноградов С. А. Цифровые двойники в промышленности. — М. : Техносфера, 2020. — 256 с.
- Applied Sciences : журнал. — ISSN 2076-3417. — URL: https://www. mdpi.com/journal/applsci (дата обращения: 30.06.2025). — Раздел: Робототехника и автоматизация.
- Petroleum and natural gas industries — Design and operation of subsea production systems : ISO 13628-8:2002. — [Б. м.] : International Organization for Standardization, 2002.
- Вершинин А. С. Сравнительный анализ гидроакустических модемов / А. С. Вершинин // Молодой учёный. — 2015. — № 12 (92). — С. 156-161.
Источник: Экономика замкнутого цикла. Молодёжный взгляд. Вторая студенческая научно-практическая конференция (Москва, 30 ноября 2025 г.) / Сборник тезисов — М.: Мир науки, 2026 г. — Режим доступа: https://izd-mn.com/PDF/13MNNPK26.pdf — Загл. с экрана.
Автор: Д.О. Шеманчук. Уральский федеральный университет имени первого Президента России Б.Н. Ельцина, г. Екатеринбург